
基本情况
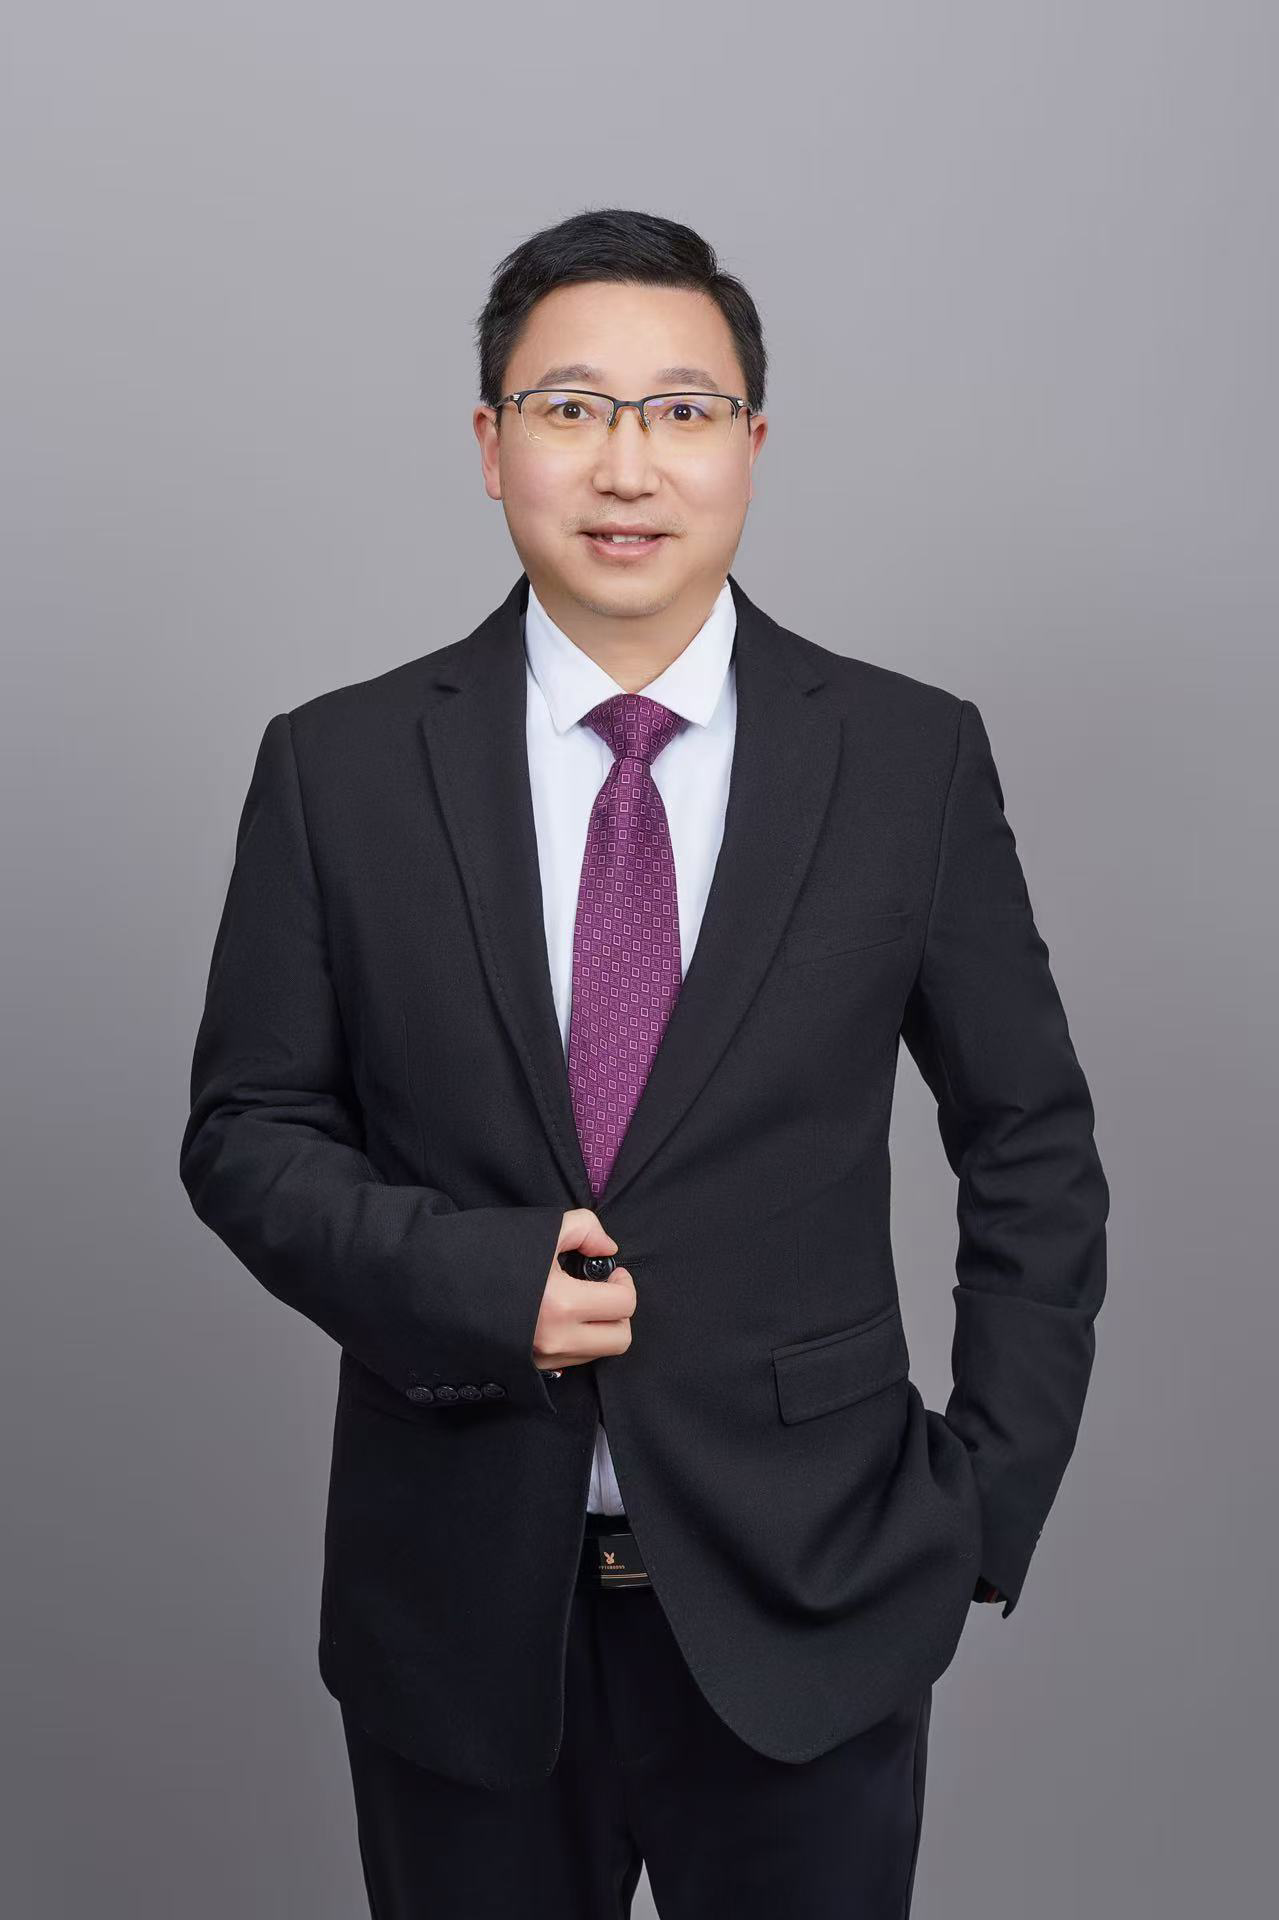
姓名:韩星会
出生年月:1979年10月
职称:教授
导师类别:博士生导师/硕士生导师
主要研究方向:车辆与运载装备轻量化技术、重载机器人多自由度智能成形制造技术、高性能构件塑性成形工艺/材料力学/组织性能调控、机械装备构型设计/动力学/测量与控制等。
工作单位:汽车工程学院
邮箱:hanxinghuihlp@126.com
教育背景
1998.09 - 2002.06, 武汉理工大学, 材料成形与控制,学士
2004.09 - 2006.12, 武汉理工大学, 材料加工工程,硕士
2007.09 - 2010.06, 武汉理工大学, 材料加工工程,博士
工作经历
2010.07- 2011.09, 武汉理工大学汽车工程学院, 讲师
2011.10- 2016.09, 武汉理工大学汽车工程学院, 副教授
2016.10-至今, 武汉理工大学汽车工程学院, 教授
奖励情况
获2011年国家科技进步二等奖、2020年湖北省科技进步一等奖、2019年军委科技委“源创杯”全国总决赛优胜奖、2025年全国颠覆性技术创新大赛优秀奖。指导学生获第十八届“挑战杯”竞赛全国特等奖、第九届中国研究生能源装备创新设计大赛一等奖、第十八届iCAN大学生创新创业大赛全国总决赛一等奖等奖励20余项,并指导学生团队获校第十八届理工青年十大精英团队。
学术兼职情况
兼任中国机械制造工艺协会常务理事、中国塑性工程学会塑性理论学术委员会副主任委员,湖北省汽车工程学会副理事长,《塑性工程学报》、Journal of Advanced Manufacturing Science and Technology、Materials等期刊编委。
科研项目情况
1、2022 - 2025, 运载装备轻量化高筋薄板件轴向包络成形机理与技术研究, 国家自然科学基金区域创新发展联合基金重点项目,主持
2、2025 - 2026, 高强铝合金飞机窗框高性能多自由度包络成形制造技术, 上海飞机制造有限公司产学研合作项目,主持
代表性学术成果
[1] Zheng Fangyan, Xin Shuai, Han Xinghui, Hua Lin, Zhuang Wuhao, Hu Xuan, Chai Fang. Heavy-load Nonapod: A novel flexible redundant parallel kinematic machine for multi-DoF forming process. International Journal of Machine Tools & Manufacture, 2024, 200: 104183.
[2] Hu Xuan, Han Xinghui, Hua Lin, Chai Fang, Zhuang Wuhao, Zheng Fangyan, Yin Fei, Wang Xiaokai. Strength-plasticity matching regulation of cold rotary forged Al5A06 sheets by annealing treatment and its influence on fatigue property. Journal of Materials Science & Technology, 2024, 192: 123-148.
[3] Hu Xuan, Han Xinghui, Hua Lin, Zhang Jishi, Xu Jing, Chai Fang, Zhuang Wuhao, Zheng Fangyan. Microstructure inheriting evolution and strength-plasticity collaborative improvement mechanism of multidirectional rotary forged Al7075 sheets during T6 heat treatment. Journal of Materials Science & Technology, 2024, 203: 14-38.
[4] Chai Fang, Han Xinghui, Ma Zhiyuan, Hua Lin, Hu Xuan, Zhuang Wuhao, Zheng Fangyan. Unveiling strength-plasticity synergic mechanism of AZ91 alloy during multi-DOF forming. Journal of Materials Science & Technology, 2024, 195: 80-92.
[5] Zheng Fangyan, Han Xinghui, Hua Lin, Xu Wenjun. Digital twin of dynamics for parallel kinematic machine with distributed force/position interaction. Journal of Manufacturing Systems, 2025, 80: 70-88.
[6] Huang Bo, Han Xinghui, Zheng Fangyan, Hua Lin, Zhuang Wuhao. Inverse calibration of kinematic error for parallel kinematic mechanism based on deviation of multi-DOF formed component. Robotics and Computer-Integrated Manufacturing, 2025, 98: 103116.
[7] Han Xinghui, Chen Xin, Zheng Fangyan, Yanshan Li, Hua Lin. A new global-local trajectory optimization with minimal energy consumption for heavy load multi-DoF forming robot. Robotics and Computer-Integrated Manufacturing, 2026, 102: 103344.
[8] Han Xinghui, Huang Bo, Zheng Fangyan, Hua Lin, Zhuang Wuhao, Chang Zhenyu. Kinematic error model and non-uniform calibration method for heavy load multi-DOF envelope forming press. Mechanical Systems and Signal Processing, 2023, 208: 111034.
[9] Chen Xin, Han Xinghui, Zheng Fangyan, Hua Lin, Xin Shuai. Dynamic feedback control method considering cross-coupling effect of PMSM for multi-DoF forming robot under transient overload. Mechanical System and Signal Processing, 2025, 239: 113302.
[10] Han Xinghui, Lu Yi, Zheng Fangyan, Hua Lin, Zhu Dahu, Chen Xin. Modelling and analysis of chatter in the heavy-load multi-DoF plastic forming process. Mechanical Systems and Signal Processing, 2025, 224: 112106.
扫一扫在手机上查看当前页面